100-mm-Doppelrad aus Kunststoff mit omnidirektionaler Ausrichtung, 20 kg Tragfähigkeit für Plattform-Robotik-Bausatz 14049
Kaufen Sie für Ihr Unternehmen?
Verhandelte Preise exkl. MwSt. bis zu -20%
'/%3E%3C/svg%3E)
Das könnte Sie auch interessieren
Wiltec Anhänger Stützrad mit 362 kg Stützlast ø48 mm, Bugrad mit Kurbel, Anhängerrad, Abstellstütze
Inkl. MwSt., zzgl. Versand
Wiltec Rad 3.00-4 85 x 260 mm 90 kg, Schubkarren Komplettrad mit Kunststofffelge, Winkelventil, Luftreifen für Sackkarre, Bollerwagen u.a .
Inkl. MwSt., zzgl. Versand

Aufblasbares Rad 10 Metall Ø 260 x 85mm WERKA PRO Bohrung 20mm
Inkl. MwSt., zzgl. Versand
Wiltec Lenkrolle Ø258 bis 150kg mit Metallfelgen 78mm hoch pannensicher gelb belastbar, Transportrolle Möbelrolle Laufrolle Möbel-Lenkrolle
Inkl. MwSt., zzgl. Versand
Pannensichere Räder 13'' 330 x 85 mm WERKA PRO Bohrung von 20 mm
Inkl. MwSt., zzgl. Versand
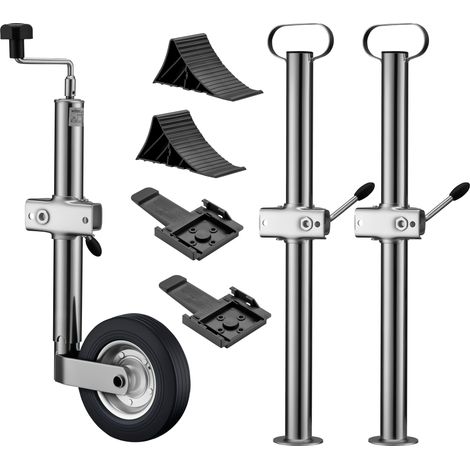
Wiltec Anhänger Set 10-teilig, Stützrad bis 362 kg Traglast mit Klemmhaltern, Stützen & Unterlegkeilen
Inkl. MwSt., zzgl. Versand
Aufblasbares Rad 10'' 260x85 WERKA PRO Bohrung von 25 mm
Inkl. MwSt., zzgl. Versand
Aufblasbares Rad 10'' 260x85 WERKA PRO Bohrung 16mm
Inkl. MwSt., zzgl. Versand

vidaXL Inner Tubes 4 pcs 3.00-4 260x85 for Sack Truck Wheels Rubber
Inkl. MwSt., zzgl. Versand
Pannensichere gelbe Rolle 10 260 x 85 mm mit Zentralkopf WERKA PRO Bohrung 16mm
Inkl. MwSt., zzgl. Versand
Mit ähnlichen Produkten vergleichen
Produktinformationen
Beschreibung
Merkmale:
1. Es verwendet einen Satz omnidirektionaler Kupferräder und ist mit Gummirollen ausgestattet, um ein Verrutschen zu verhindern und die Langlebigkeit zu erhöhen.2. Die 100 mm großen, doppelwandigen, omnidirektionalen Kunststoffräder mit doppelter Reihenanordnung ermöglichen mühelose 360°-Bewegungen, Drehungen und seitliche Bewegungen.
3. Omnidirektionale Bewegung und Drehung, einfache Steuerung und Richtungsgenauigkeit ermöglichen schnellere Wendungen als mit herkömmlichen Rädern.
4. Klare Befestigungsrichtung, einfache und stabile Installationsmöglichkeiten, hervorragende Laststabilität.
5. Verschiedene Arten von Standard-Drehachsen können direkt angeschlossen werden. Geeignet für Robot Racing Wheel 14049.
Spezifikationen:
Artikeltyp: Doppel-Omni-RadAnzahl der Platten: 2
Anzahl der Rollen: 18
Gehäusematerial: Nylon
Rollenmaterial: Gummi
Rollenlager: Messingrohr
Tragfähigkeit: 20 kg/44,1 lb
Rollendurchmesser: ca. 19 mm/0,7 Zoll
Raddurchmesser: ca. 100 mm/3,9 Zoll
Achsenbreite: ca. 18 mm/0,7 Zoll
Gewicht: ca. 319 g / 11,3 oz
Kompatibilität: Passend für Roboter-Rennrad 14049
Lieferumfang:
1 x Omni-Rad und 3 x SchraubenHinweis:
1. Bitte erlauben Sie 0-1 Zoll Fehler aufgrund manueller Messung. Vielen Dank für Ihr Verständnis.2. Monitore sind nicht gleich kalibriert, die auf Fotos angezeigte Artikelfarbe kann geringfügig vom tatsächlichen Objekt abweichen. Bitte nehmen Sie das tatsächliche Objekt als Standard.
Eigenschaften
- MarkeEJ.LIFE
- Gewicht340 g
- RadeigenschaftenSchwenkbare Räder
- RadmontageartSchwenkbar
- ManoMano Art.-NrME266764138
- MMID823580826378
- HerstellerreferenzQMWJX=2720210138011
'/%3E%3C/svg%3E)