400W Dreiphasen-BLDC-Bürstenlos-Gleichstrommotor-Controller, Hall-Effekt-PWM-Motorsteuerplatine, Vorwärts- und Rückwärtsdrehung 12V, 24V, 48V.
Kaufen Sie für Ihr Unternehmen?
Verhandelte Preise exkl. MwSt. bis zu -20%
Zu einem Pro-Konto wechseln'/%3E%3C/svg%3E)
Das könnte Sie auch interessieren


SOMMER 4020 tx03-868-4 Fernbedienung Sender für Garagentor 4 Tasten
Inkl. MwSt., zzgl. Versand

BFT DESME A15 Paar Außen-Fotozellen für automatische Tore 24 V 30 m IP55 (P111526)
Inkl. MwSt., zzgl. Versand

Kontroller für Drehmotor-Rollladen mit Timer vidaXL
Inkl. MwSt., zzgl. Versand

FAAC XT4 868 SLH LR 7870101 Trasmittente Telecomando Radiocomando 4 Canali Nera
Inkl. MwSt., zzgl. Versand


Kurbelstange mit Kurbel Länge 1210 mm
Inkl. MwSt., zzgl. Versand

Einzelkurbel sechseckig Ø 10 mm, lackierter Stahl weiß, Gesamtlänge 1200 mm
Inkl. MwSt., zzgl. Versand

Kurbel mit Haken 1300 mm für Notbetriebs-Motoren
Inkl. MwSt., zzgl. Versand
Faac Xt2 868 Slh Lr 787009 Original-Senderfernbedienung
Inkl. MwSt., zzgl. Versand
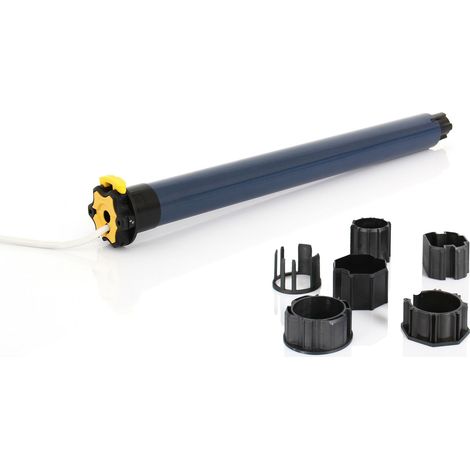
Kabelmotor Somfy ® LT 50 APOLLO - 1047025 - 35/17 mit Adapter 9410332
Inkl. MwSt., zzgl. Versand
Kabelmotor Somfy ® LT 50 VECTRAN 50nm - 1051028 - 50/12 mit Adapter 9410332
Inkl. MwSt., zzgl. Versand
Kabelmotor Somfy LT50 METEOR 1041055 - 20/17 mit Adapter
Inkl. MwSt., zzgl. Versand
Kabelmotor Somfy ® LT 50 - 1049064 - 40/17 mit Adapter 9410332
Inkl. MwSt., zzgl. Versand
Kabelmotor Somfy ®LT50 10nm - JET 1037061 - 10/17 mit dem Adapter 9410332
Inkl. MwSt., zzgl. Versand

Original 433 Mhz 2 Kanäle Funk-Sender Fernbedienung CAME TOP-432EE
Inkl. MwSt., zzgl. Versand

Came KLED blinkendes LED EX KIARON 230V Torautomatisierungs-Blinklicht
Inkl. MwSt., zzgl. Versand

FAAC XT4 868 SLH LR 787010 Trasmittente Telecomando Radiocomando 4 Canali Bianca
Inkl. MwSt., zzgl. Versand

CAME DIR10 Paar DIR-Fotozellen für den Außenbereich 001DIR10 10 m Wandmontage
Inkl. MwSt., zzgl. Versand

BFT MITTO COOL C2 Fernbedienung 2 Kanäle Funksteuerung D112306 Original 2-Kanal Torsender
Inkl. MwSt., zzgl. Versand
Mit ähnlichen Produkten vergleichen
Produktinformationen
Beschreibung
Willkommen in unserem Shop! Entdecken Sie unseren leistungsstarken bürstenlosen Motorcontroller für zuverlässigen und vielseitigen Einsatz.
Hauptmerkmale:
- Benutzerfreundliches Design: Die Schnittstelle verfügt über einen Anschluss, einen Standard-Kühlkörper und ein integriertes Drehzahlpotentiometer.
- Vollchip-Technologie für stabile Leistung mit Vorwärts-, Rückwärts- und Bremsfunktion.
Bürstenloser Hall-Effekt-Motor-Drehzahlregler.- Breiter Spannungsbereich von 6 bis 60 V, hohe Leistung von 400 W, dreiphasiger bürstenloser DC-Controller mit Hall-Effekt-Sensor.
- Unterstützt 0-5-V-SPS-Analogsteuerung und 0-5-V-PWM-Steuerung.
Sofort nach dem Einschalten einsatzbereit, spart Zeit und Aufwand.- Das Gerät verfügt über drei relativ dicke Phasenleitungen sowie drei Phasenanschlüsse auf der Steuerplatine, gekennzeichnet mit MA, MB, MC usw.
Technische Daten:
- Produkttyp: Motorsteuerung
- Material: Leiterplatte
- Anwendung: Motorsteuerung
- Maximalstrom: 16 A nominal, 20 A maximal
- Maximale Leistung: 400 W
- Überstromschutz: Ja
Lieferumfang:
- 1 x Motorsteuerung
- 1 x Anschlusskabel
Wichtige Hinweise:
1. Dieser Antrieb ist eine dreiphasige bürstenlose Gleichstrom-Steuerplatine. Der Motor muss mit einem Hall-Sensor ausgestattet sein, um korrekt zu funktionieren.
2. Dieser Antrieb ist nur für bürstenlose Gleichstrommotoren mit Hall-Sensor und einem elektrischen Winkel von 120° geeignet.
3. Wenn das PWM-Signal über die beiden Anschlüsse auf der PG-Hauptplatine eingespeist wird (das integrierte Potentiometer auf der Platine ist auf Minimum eingestellt und die Kurzschlussschnittstelle auf der Platine ist gleichzeitig kurzgeschlossen; die Verdrahtung ist in der obigen Abbildung dargestellt), beträgt die Amplitude 2,5 bis 5 V und die Frequenz 50 Hz bis 20 kHz.
4. Bei Verwendung eines externen analogen Eingangs von 0 bis 5 V erfolgt die Eingabe über die beiden Klemmenanschlüsse auf der Hauptplatine (das Potentiometer auf der Platine ist auf Minimum eingestellt; die Verdrahtung ist in der obigen Abbildung durch die gestrichelte Linie dargestellt).
5. Wird ein externes Potentiometer zur Geschwindigkeitsregelung verwendet, schließen Sie es an die drei Anschlussklemmen auf dem Motherboard an (das Potentiometer auf der Platine ist auf Minimum eingestellt, die Verdrahtung ist in der Abbildung anhand des Potentiometers dargestellt).
6. Vorwärts-, Rückwärts- und Stoppfunktion werden über einen Schalter (Potenzial 0) geerdet. Der Low-Pegel ist aktiv, und der externe Mikrocontroller kann ebenfalls ein Low-Pegel-Signal senden. Die Bremse wird über einen Schalter mit einem effektiven High-Pegel von 5 V verbunden. Die vorderen Anschlussklemmen führen ausschließlich Niedrigstromsignale direkt zur Hauptsteuerung des Mikrocontrollers und dürfen nicht mit Hochspannung oder Hochstrom in Berührung kommen.
7. Wird das PWM-Signal über die beiden PG-Anschlüsse des Motherboards eingespeist (das integrierte Potentiometer auf der Platine ist auf Minimum eingestellt, und die Kurzschlussschnittstelle auf der Platine ist gleichzeitig kurzgeschlossen, wie in der Abbildung oben gezeigt), beträgt die Amplitude 2,5 bis 5 V und die Frequenz 50 Hz bis 20 kHz. 8. Bei Verwendung eines externen analogen Eingangs von 0 bis 5 V erfolgt die Eingabe über die beiden Anschlussklemmen auf der Hauptplatine (das Potentiometer auf der Platine wird auf Minimum eingestellt; die Verdrahtung ist in der obigen Abbildung durch die gestrichelte Linie dargestellt).
Eigenschaften
- MarkeJUTE
- Frequenz50 Hz
- MotorisierungskompatibilitätJa
- ManoMano Art.-NrME268415574
- MMID204254289189
- HerstellerreferenzJUYM0928-HL248119
- EAN8287652223113
'/%3E%3C/svg%3E)